 Rehber
CANopen Nedir? Motor Sürücüde CAN Bus Kurulumu
CANopen, AGV’lerden forkliftlere kadar hareketli makinelerde motor sürücüyü üst kontrolcüye bağlamanın en yaygın yolu. Protokolün kendisi sağlamdır; sahadaki sorunların büyük kısmı protokolden değil kurulumdan çıkar. Bu yazıda CANopen’ı kısaca tanıtıp bir motor sürücüyü CAN hattına doğru bağlamanın adımlarını anlatıyoruz.
CANopen Nedir?
CAN (Controller Area Network), cihazların iki telli tek bir hat üzerinden haberleştiği, otomotivden doğmuş bir veriyoludur. CANopen ise bu hattın üzerinde çalışan uygulama katmanıdır: hangi verinin hangi mesajla gideceğini, cihazların nasıl başlatılıp durdurulacağını ve parametrelerin nasıl okunup yazılacağını tanımlar. Kısacası CAN kablo ve elektriksel kuraldır; CANopen o kablo üzerinde konuşulan dildir.
Motor Sürücüde CANopen Ne Sağlar?
- Gerçek zamanlı komut: hız veya tork referansı PDO mesajlarıyla milisaniyeler içinde sürücüye ulaşır.
- Canlı durum bilgisi: akım, devir, sıcaklık ve hata durumu aynı hattan geri okunur.
- Tek kabloda çok cihaz: yürüyüş ve pompa sürücüleri, BMS ve gösterge aynı hatta yan yana çalışır.
- Gürültüye dayanıklılık: diferansiyel hat yapısı, güç kablolarının yakınında bile güvenilir haberleşme sağlar.
Kablolama: Hat Topolojisi ve 120 Ω Sonlandırma
CAN hattı yıldız değil, doğrusal bir omurgadır: cihazlar tek bir ana hatta sırayla bağlanır, ana hattan çıkan dallar (stub) mümkün olduğunca kısa tutulur. CAN_H ve CAN_L için bükümlü çift kablo kullanılır; ortak referans için CAN_GND hattını da taşımak iyi bir uygulamadır.
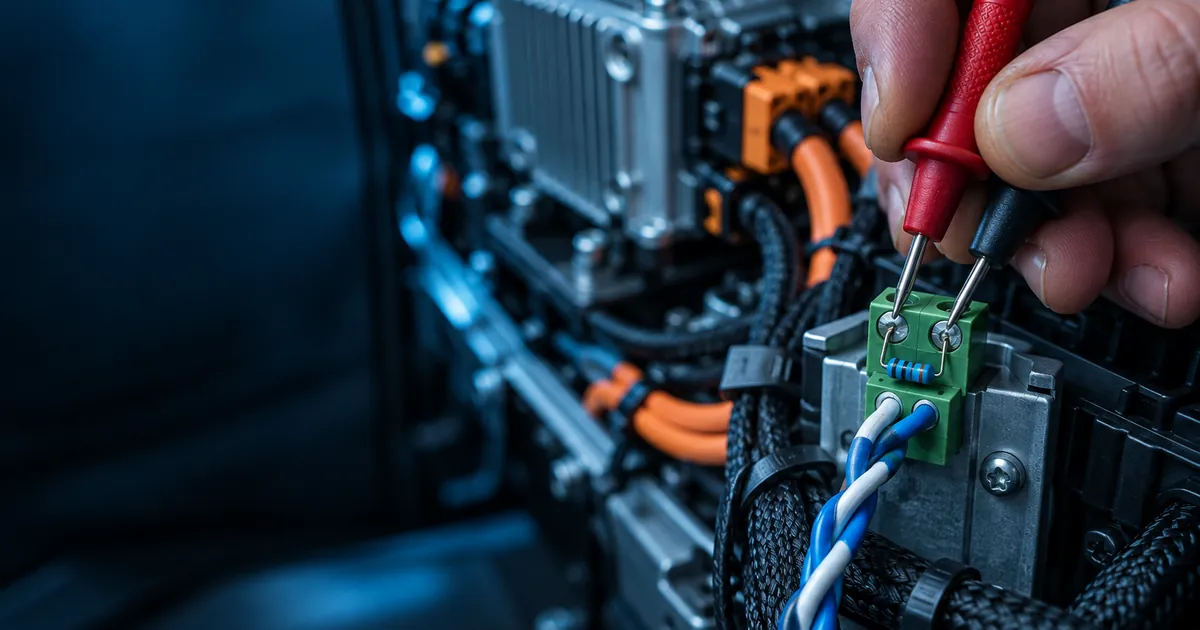
Hattın iki fiziksel ucuna birer 120 Ω sonlandırma direnci takılır; ne eksik ne fazla. Kontrol etmenin en kolay yolu, tüm sistem kapalıyken CAN_H ile CAN_L arasını ölçmektir. Yaklaşık 60 Ω görmelisiniz. 120 Ω tek direnç olduğunu, 40 Ω civarı ise hatta fazladan bir direnç bulunduğunu gösterir.
Node ID ve Baud Rate
Hattaki her cihazın benzersiz bir node ID’si (1–127) olmalıdır; iki cihaz aynı ID’yi kullanırsa mesajlar çakışır. Baud rate ise hattaki tüm cihazlarda aynı olmalıdır. Hız arttıkça izin verilen hat uzunluğu kısalır. Genel bir kılavuz olarak:
- 1 Mbit/s → yaklaşık 25 m
- 500 kbit/s → yaklaşık 100 m
- 250 kbit/s → yaklaşık 250 m
- 125 kbit/s → yaklaşık 500 m
Araç içi uygulamalarda hat genellikle kısadır; 250 veya 500 kbit/s yaygın ve güvenli seçimlerdir. Sürücüde node ID ve baud rate ayarının nasıl yapıldığını modelinizin kullanım kılavuzunda bulabilirsiniz.
PDO, SDO ve NMT: Mesaj Türleri
- PDO (Process Data Object): hız/tork komutu ve anlık durum gibi zamana duyarlı veriler; kısa ve hızlı mesajlar.
- SDO (Service Data Object): parametre okuma ve yazma; ayar ve devreye alma sırasında kullanılır.
- NMT (Network Management): cihazları başlatır ve durdurur. Bir sürücü “operational” duruma geçmeden PDO komutlarına cevap vermez.
- Heartbeat: her cihaz düzenli aralıklarla “buradayım” mesajı yollar; mesaj kesilirse üst kontrolcü haberleşme kaybını fark edip güvenli duruma geçebilir.
En Sık Yapılan Kurulum Hataları
- Sonlandırma direnci eksik, fazla ya da hattın ucunda değil ortasında.
- Aynı node ID’ye sahip iki cihaz.
- Cihazlar arasında farklı baud rate.
- Uzun dallar (stub) veya yıldız bağlantı.
- CAN kablosunun motor güç kablolarıyla aynı kanaldan, ekransız geçirilmesi.
- Sürücünün NMT ile “operational” duruma alınmaması: komut gidiyor görünür ama motor dönmez.
NESDrive Sürücülerinde CANopen
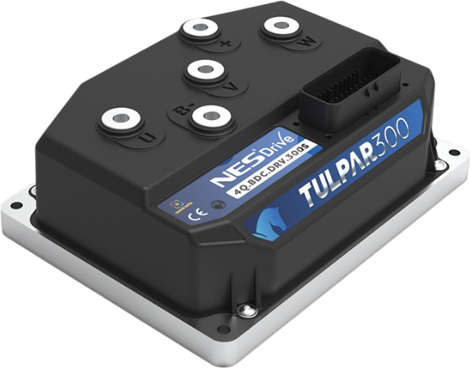
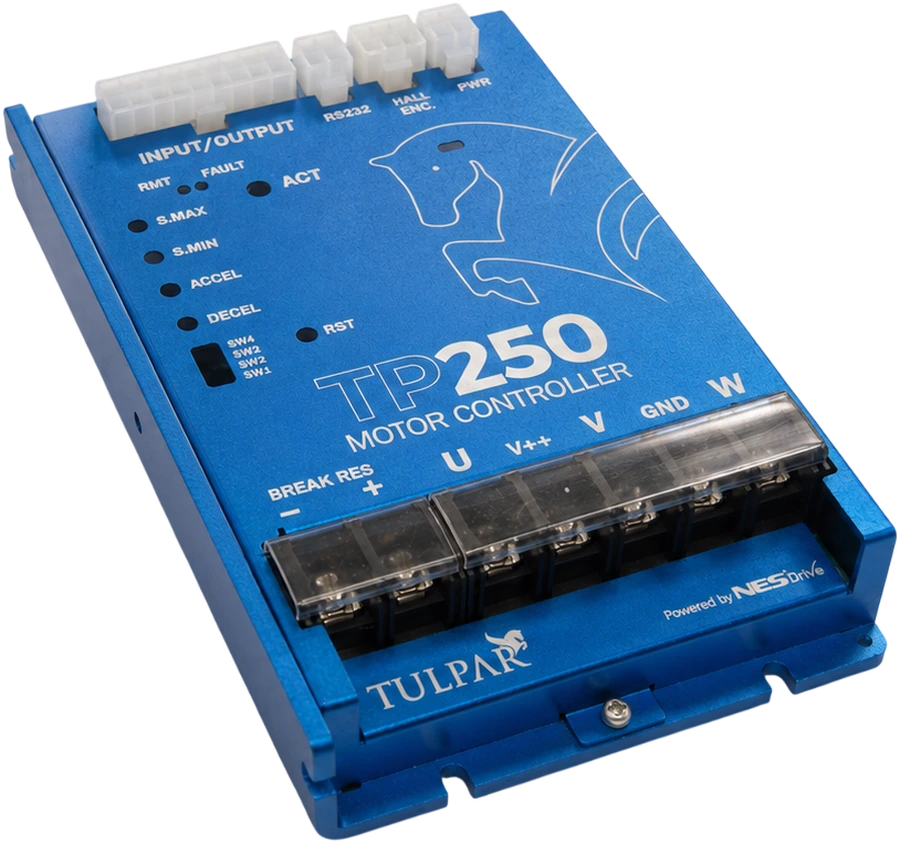
NESDrive TULPAR serisinde TULPAR 100, 150, 250, 275 ve 300 modelleri CANopen ve Modbus’ı birlikte destekler; TULPAR 200 yalnızca Modbus RTU ve RS232 sunar. Fırçalı DC için tasarlanan BAMSI serisi ise RS232 üzerinden Modbus (BAMSI 200’de USB TTL) ile haberleşir. Fırçalı DC motorunuzu CANopen ile kontrol etmeniz gerekiyorsa projenizi birlikte değerlendirelim. Model karşılaştırması için: CANopen motor sürücü.
Uygulama gereksinimlerinizi paylaşın; mühendis ekibimiz en uygun NESDrive modelini önersin.
 Rehber
Motor Sürücü Fiyatları Neye Göre Değişir?
Motor sürücü, BLDC ve DC motor sürücü fiyatlarını belirleyen 8 unsur, ucuz sürücünün gerçek maliyeti ve doğru fiyat teklifi için gereken bilgiler.
 Rehber
48V Beyin Seçimi: Watt, Amper ve Motor Uyumu
48V beyin (48V motor sürücü) nasıl seçilir? 1000W, 2000W motor için kaç amper gerekir, tepe akım ve akünün tam dolu gerilimi neden önemli? Hesap ve öneriler.